


Què és el mòdul de robot cartesià?
El mòdul de robot cartesià és una unitat de moviment robòtic lineal XYZ modular.
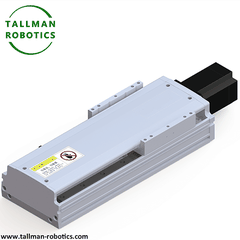
Un mòdul de robot cartesià és una unitat de moviment robòtica modular construïda per a l'automatització industrial. Adopta un disseny d'eix lineal XYZ ortogonal per oferir un moviment lineal espacial. A diferència dels braços robòtics articulats, utilitza translació lineal pura per al posicionament d'eines i peces de treball. A més, inclou una lògica de moviment de coordenades intuïtiva per a un desplegament senzill del programa. Serveix com a bloc de construcció estàndard per a sistemes de robots de pòrtic i manipulació.
Composició estructural del nucli
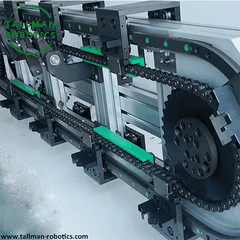
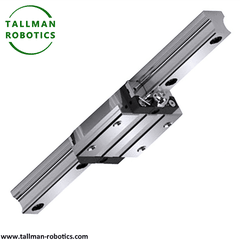
En primer lloc, aquest mòdul integra unitats independents d'un eix -X, Y, Z lineal. Adopta suports de marc rígid d'alumini per fixar posicions d'eix ortogonal. Mentrestant, equipa guies lineals dedicades per estabilitzar la via de viatge de cada eix.
A més, porta components de transmissió coincidents per a una sortida lineal constant. A més, reserva interfícies de muntatge-d'efectors finals estàndard. Finalment, utilitza terminals de cablejat unificat per simplificar la integració del sistema robòtic.
Diferència amb altres robots: Robot cartesià vs robot SCARA/Delta
|
Tipus d'esports |
Mode de moviment |
Avantatges |
Inconvenients |
Aplicacions típiques |
|
Cartesià |
línia recta X/Y/Z alta precisió |
Alta rigidesa, fàcil programació |
Gran ocupació d'espai, velocitat lenta |
CNC, impressió 3D, inspecció |
|
SCARA |
rotació+lineal (XY+Z) |
Velocitat ràpida, adequada per a operacions planes |
Recorregut de l'eix Z-limitat |
Muntatge i classificació |
|
Delta (paral·lel) |
moviment paral·lel de tres braços |
Velocitat ultra alta, càrrega lleugera |
Espai de treball petit, poca precisió |
Embalatge, classificació |
Aquí us presentemMòdul de robot cartesià deRobòtica TallMande la següent manera:
Podeu veure més projectes o visitar la nostra galeria de vídeos de Youtube:https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Model de cada eix |
Model de cada eix |
Model de cada eix |
||||||
|
Eix X |
Eix Y |
Eix Z |
Eix X |
Eix Y |
Eix Z |
Eix X |
Eix Y |
Eix Z |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Model de cada eix |
Model de cada eix |
Model de cada eix |
||||||
|
Eix X |
Eix Y |
Eix Z |
Eix X |
Eix Y |
Eix Z |
Eix X |
Eix Y |
Eix Z |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|


Característiques tècniques i avantatges funcionals
|
Item |
Característica tècnica |
Funció bàsica |
Avantatge de l'aplicació |
|---|---|---|---|
|
Lògica del moviment |
Moviment lineal basat en coordenades cartesianes- |
Localitzeu objectius mitjançant coordenades XYZ intuïtives |
Menor dificultat de programació robòtica i depuració |
|
Propietat Estructural |
Combinació modular d'eixos ortogonals |
Admet la concordança de traç i disseny d'eix flexible |
Adaptar diversos espais de treball robòtics industrials |
|
Rendiment de l'operació |
Translació lineal repetida estable |
Mantenir un posicionament espacial coherent |
Adaptar les tasques d'operació robòtica per lots de cicle llarg- |
|
Adaptació del sistema |
Estructura d'acoblament robòtic universal |
Connecteu-vos amb els efectes finals comuns de manera constant |
Simplifica el custoactualització d'automatització robòtica mida |
Preguntes freqüents
P1: Què diferencia el mòdul de robot cartesià dels sistemes lineals multi-tradicionals?
Pren el funcionament-de l'efector final robòtic com a objectiu principal de disseny. Coincideix amb pinces i sondes directament per a tasques robòtiques. Utilitza la lògica de coordenades unificades per unificar el control del moviment, a diferència dels sistemes lineals comuns centrats en la sortida de desplaçament d'un sol -eix.
P2: El mòdul de robot cartesià és fàcil d'integrar en equips d'automatització personalitzats?
Sí. L'estructura modular estandarditzada admet l'ajust lliure de la combinació d'eix i carrera. Es reserva interfícies mecàniques i elèctriques universals. Es connecta perfectament amb controladors robòtics convencionals i accessoris d'execució.
P3: Quins escenaris bàsics s'adapten millor al mòdul de robot cartesià?
S'adapta a la manipulació de components electrònics, la inspecció de productes de pòrtic, el posicionament automatitzat d'envasos, la classificació de peces petites i els escenaris d'automatització-robòtica-espacial fix-i-d'automatització.
P4: La disposició de l'eix ortogonal afecta l'estabilitat del moviment del mòdul?
: No. El marc fix rígid garanteix la precisió vertical i paral·lela de cada eix. L'estructura de guia independent elimina les interferències de moviment. Manté un moviment espacial suau i precís durant el treball cíclic-a llarg termini.
P5: Quins són els principals límits d'aplicació del mòdul de robot cartesià?
Només adapta espais de treball rectangulars regulars. No pot completar el moviment flexible de les articulacions corbes i rotatives com els robots articulats. No s'adapta a tasques robòtiques de trajectòria irregular ultra-complexes.
Etiquetes populars: mòdul de robot cartesià, fabricants de mòduls de robot cartesià de la Xina, proveïdors, fàbrica


