


Què és l'etapa de posicionament rotatiu?
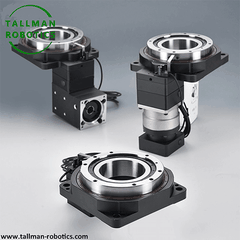
Una etapa de posicionament rotatiu és una plataforma de moviment de precisió que proporciona una rotació angular controlada al voltant d'un eix fix, que s'utilitza per col·locar amb precisió peces de treball, components òptics, sensors o eines per a aplicacions que requereixen un control angular fi, una alta repetibilitat i un posicionament estable en un rang de rotació definit. Les etapes poden suportar una rotació contínua de 360 graus o estar limitades a un rang de recorregut angular específic segons el disseny.
Estructura
L'etapa consta d'un coixinet de precisió (bola, rodet-creuada o coixinet d'aire per a una precisió ultra-alta) que suporta una plataforma giratòria, accionat per un motor-normalment servo, pas a pas, piezoelèctric o motor de parell d'accionament directe-sovint acoblat a través d'una transmissió{5} d'engranatges sinc per a un harmònic, un engranatge sinc o una transmissió directa{5}} directa. Els codificadors rotatius d'alta-resolució proporcionen retroalimentació de la posició de-bucle tancat, mentre que la base i la carcassa estan mecanitzats amb precisió-per a una rigidesa i un moviment mínim durant la rotació.
Consideracions de selecció
Els factors clau inclouen la resolució angular i la precisió de posicionament, la repetibilitat, la capacitat de càrrega (radial, axial, moment), la velocitat de rotació màxima, el rang de desplaçament (limitat vs. continu), el joc i el tipus d'accionament. Les aplicacions que requereixen una precisió inferior al -segon d'arc, com ara l'alineació òptica, haurien de prioritzar les etapes d'accionament directe o piezoelèctrics, mentre que les tasques de posicionament-de propòsit general poden utilitzar dissenys impulsats per cuc-engranatges o servo-per rendibilitat.
Aplicacions
Les etapes de posicionament rotatiu s'utilitzen en sistemes d'alineació òptica, equips de processament làser, metrologia de semiconductors, proves fotòniques, calibratge de càmeres i sensors i sistemes de muntatge i inspecció de precisió on el posicionament angular precís és fonamental per a la qualitat del procés o mesura.
Consideracions d'instal·lació
L'escenari s'ha de muntar sobre una superfície-aïllada de vibracions i anivellada amb precisió per preservar la precisió de posicionament. Les connexions elèctriques al motor i al codificador s'han de verificar i assegurar. Els instal·ladors han de confirmar que la capacitat de càrrega coincideix amb la càrrega útil muntada, comprovar el joc i la repetibilitat en condicions representatives i calibrar la posició de referència del codificador abans d'integrar-se al sistema.
Aquí En aquesta pàgina, presentem una sèrie d'etapes de posicionament rotatiu,
veureu la fitxa de dades, imatges de producció, vídeos de prova de la següent manera:
També podeu veure més projectes o visitar la nostra galeria de vídeos de Youtube: https://www.youtube.com/@tallmanrobotics
|
Sèrie |
Taula giratòria buida d'obertura grans |
||||||||||||||||||||||
|
Models |
TMN60 |
TMN85 |
TMN130 |
TMN200 |
TMN280 |
TMN465 |
|||||||||||||||||
|
Fotos |
|
|
|
|
|
|
|||||||||||||||||
|
Tipus de rodament |
Coixinet de rodets creuats |
Coixinet de rodets creuats |
Coixinet de rodets creuats |
Coixinet de rodets creuats |
Coixinet de rodets creuats |
Coixinet de rodets creuats |
|||||||||||||||||
|
Motor coincident |
Servo 50W/100W Motor pas a pas 42/57 |
Servo 200W/400W 57/60/86 Motor pas a pas |
Servo 200W/400W 57/60/86 Motor pas a pas |
Servomotor 750W/1KW 86/110 Motor pas a pas |
Servomotor 1KW-2KW Motor pas a pas 110-130 |
2KW-5KW Servomotor |
|||||||||||||||||
|
Abertura buida |
28 mm |
33 mm |
62 mm |
100 mm |
150 mm |
300 |
|||||||||||||||||
|
Ratio de reducció |
5 |
10 |
5 |
10 |
10 |
18 |
10 |
18 |
10 |
18 |
10 |
||||||||||||
|
Parell admissible |
12 N.m |
7.5 N.m |
41 N.m |
27 N.m |
60 N.m |
37 N.m |
115 N.m |
68 N.m |
150 N.m |
125 N.m |
456 N.m |
||||||||||||
|
Parell de moment admissible |
24 N.m |
15 N.m |
82 N.m |
54 N.m |
120 N.m |
74 N.m |
230 N.m |
136 N.m |
300 N.m |
250 N.m |
767 N.m |
||||||||||||
|
Velocitat de placa permesa |
200 Funcionament intermitent (rpm) |
||||||||||||||||||||||
|
Parell de gir màxim |
142 N |
380 N |
1200N |
2600N |
125 N.m |
300 N.M |
|||||||||||||||||
|
Força radial màxima |
1930 N |
4800 N |
8400N |
12500N |
16500N |
18600N |
|||||||||||||||||
|
Força axial màxima |
1930 N |
4800 N |
8400N |
12500N |
16500N |
18600N |
|||||||||||||||||
|
Rigidesa a la torsió |
2,5 Nm/arc min |
5,9 Nm/arcmin |
16 Nm/arcmin |
28,6 Nm/arcmin |
58 Nm/arcmin |
65 Nm/arcmin |
|||||||||||||||||
|
Precisió de posicionament |
±0,5 arc/min |
±0,5 arc/min |
±0,5 arc/min |
±0,5 arc/min |
±0,5 arc/min |
±0,5 arc/min |
|||||||||||||||||
|
Repetiu el posicionament |
Menor o igual a 10 arc/s |
Menor o igual a 10 arc/s |
Menor o igual a 10 arc/s |
Menor o igual a 10 arc/s |
Menor o igual a 10 arc/s |
Menor o igual a 10 arc/s |
|||||||||||||||||
|
Esgotament de la plataforma |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
|||||||||||||||||
|
Extensió radial |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
|||||||||||||||||
|
Concentricitat de plataforma |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
|||||||||||||||||
|
Paral·lelisme de plataforma |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
Menor o igual a 0,01 mm |
|||||||||||||||||
|
Vida (hores) |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
|||||||||||||||||
|
Mètode de lubricació |
Greix sintètic Lubricant |
||||||||||||||||||||||
|
Grau de protecció |
IP50 |
IP50 |
IP50 |
IP50 |
IP50 |
IP50 |
|||||||||||||||||
|
Mètode d'instal·lació |
Qualsevol angle |
Qualsevol angle |
Qualsevol angle |
Qualsevol angle |
Qualsevol angle |
Qualsevol angle |
|||||||||||||||||
|
Temperatura de funcionament |
-25 graus -90 graus |
-25 graus -90 graus |
-25 graus -90 graus |
-25 graus -90 graus |
-25 graus -90 graus |
-25 graus -90 graus |
|||||||||||||||||
|
Pes (kg) |
0.54 |
1.4 |
2.5 |
8.0 |
20 |
52 |
|||||||||||||||||
|
Sèrie |
Plataformes rotatives buides ambEngranatge planetariReductor |
||||||||||||||||||||||
|
Fotos |
|
||||||||||||||||||||||
|
Models |
TMN60-F |
TMN85-F |
TMN85-F |
TMN130-F |
TMN200-F |
TMN280-F |
TMN456-F |
||||||||||||||||
|
Motor compatible (W) |
Servo 50W/100W 42/57 pas a pas |
Servo 200W/400W 57/60/86 pas a pas |
Servo de 50 W, 100 W 42/57 pas a pas |
Servo 200W/400W 57/60/86 pas a pas |
Servo 750/1000W 86/110 pas a pas |
Servo 1KW-2KW 110-130 pas a pas |
Servomotor 2KW-7.5KW |
||||||||||||||||
|
Abertura buida (diàmetre mm) |
28 mm |
33 mm |
33 |
62 mm |
100 mm |
150 mm |
300 |
||||||||||||||||
|
Tipus de coixinet (i) |
Coixinet de rodets creuats |
||||||||||||||||||||||
|
Relació de reducció (i) |
15/20/25/35/40/50 |
15/20/25/35/50 |
45/60/70 |
30/40/50/70/100 |
30/40/50/70/100 |
30/40/50/70/100 |
30/40/50/70/100 |
||||||||||||||||
|
Parell admissible (Nm) |
12 |
41 |
20 |
60 |
115 |
150 |
200 |
||||||||||||||||
|
Moment d'inèrcia admissible (r/min) |
24 |
82 |
40 |
120 |
230 |
300 |
300 |
||||||||||||||||
|
Velocitat de sortida permesa (Nm) |
200 |
200 |
200 |
200 |
200 |
200 |
466 |
||||||||||||||||
|
Moment d'inflexió admissible (N) |
142 |
380 |
380 |
1200 |
2600 |
125 |
767 |
||||||||||||||||
|
Força radial màxima (N) |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
||||||||||||||||
|
Força axial màxima (Nm/arc-min) |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
||||||||||||||||
|
Rigidesa de torsió (Arc-min) |
2.5 |
6.0 |
5.9 |
16 |
28 |
39 |
65 |
||||||||||||||||
|
Precisió de posicionament (Arc-seg) |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
||||||||||||||||
|
Repetibilitat de posicionament (Arc-seg) |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
||||||||||||||||
|
La cara de l'extrem de la plataforma giratòria s'esgota |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
||||||||||||||||
|
Extensió radial de la plataforma giratòria (mm) |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
||||||||||||||||
|
Concentricitat de la plataforma giratòria (mm) |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
||||||||||||||||
|
Paral·lelisme de plataforma giratòria (mm) |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
||||||||||||||||
|
Vida útil (hores) |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
||||||||||||||||
|
Temperatura de funcionament (graus) |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
||||||||||||||||
|
Mètode de lubricació |
Lubricació amb greix sintètic |
||||||||||||||||||||||
|
Classe de protecció (IP) |
IP50 |
||||||||||||||||||||||
|
Mètode d'instal·lació |
Qualsevol angle |
||||||||||||||||||||||
|
Pes (kg) |
0.91 |
2.43 |
1.69 |
3.86 |
12.67 |
33 |
300 |
||||||||||||||||


|
Sèrie |
Plataformes rotatives buides amb reductors d'angle recte (tipus R i tipus Z) |
|||||||||
|
Fotos |
|
|
||||||||
|
Models |
TMN60-R TMN60-Z |
TMN85-R TMN85-Z |
TMN85-R TMN85-Z |
TMN130-R TMN130-Z |
TMN200-R TMN200-Z |
TMN280-Z |
TMN456-Z |
|||
|
Motor compatible (W) |
Servo 50W/100W 42/57/60 pas a pas |
Servo 200W/400W 57/60/86 pas a pas |
Servo de 50 W, 100 W 42/57 pas a pas |
Servo 200W/400W 57/60/86 pas a pas |
Servo 750/1000W 86/110 pas a pas |
Servo 1KW-2KW 110-130 pas a pas |
Servomotor 2KW-7.5KW |
|||
|
Abertura buida (diàmetre mm) |
28 mm |
33 mm |
33 |
62 mm |
100 mm |
150 mm |
300 |
|||
|
Tipus de coixinet (i) |
Coixinet de rodets creuats |
|||||||||
|
Relació de reducció (i) |
10/15/20/25/30/50 |
10/15/20/25/50 |
30/45/70 |
20/30/50/90 |
20/30/50/90 |
30/40/50/70/100 |
||||
|
Parell admissible (Nm) |
12 |
41 |
20 |
60 |
115 |
150 |
200 |
|||
|
Moment d'inèrcia admissible (r/min) |
24 |
82 |
40 |
120 |
230 |
300 |
300 |
|||
|
Velocitat de sortida permesa (Nm) |
200 |
200 |
200 |
200 |
200 |
200 |
||||
|
Moment d'inflexió admissible (N) |
142 |
380 |
380 |
1200 |
2600 |
125 |
||||
|
Força radial màxima (N) |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
|||
|
Força axial màxima (Nm/arc-min) |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
|||
|
Rigidesa de torsió (Arc-min) |
2.5 |
6.0 |
5.9 |
16 |
28 |
39 |
65 |
|||
|
Precisió de posicionament (Arc-seg) |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
|||
|
Repetibilitat de posicionament (Arc-seg) |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
Menor o igual a 15 |
|||
|
La cara de l'extrem de la plataforma giratòria s'esgota |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
Menor o igual a 0,01 (mm) |
|||
|
Extensió radial de la plataforma giratòria (mm) |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
|||
|
Concentricitat de la plataforma giratòria (mm) |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
|||
|
Paral·lelisme de plataforma giratòria (mm) |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
Menor o igual a 0,01 |
|||
|
Vida útil (hores) |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
|||
|
Temperatura de funcionament (graus)) |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
-25 graus ~+90 graus |
|||
|
Mètode de lubricació |
Lubricació amb greix sintètic |
|||||||||
|
Classe de protecció (IP) |
IP50 |
|||||||||
|
Mètode d'instal·lació |
Qualsevol angle |
|||||||||
|
Pes (kg) |
1.1 |
2.66 |
1.69 |
3.86 |
12.67 |
33 |
300 |
|||
 Tipus R
 Tipus Z
|
Opcions |
|
|
Conductor i cable |
Controlador i cable per a opcions, proporcionats per Tallman Robotics Limited (Usaullay, configurem Delta, Inovance, Pulse, EtherCat, Profinet estan disponibles) |
|
Placa giratòria de cara |
Proporcionat si cal. (Dibuix proporcionat pels clients) |
|
Sensors |
Els sensors Ormon, els suports, les plaques de sensors i els cargols són opcions. |


Preguntes freqüents:
1. Quina diferència hi ha en el límit de velocitat superior per a plataformes giratòries amb diferents tipus de transmissió?
Les plataformes de tracció directa arriben a 500+ rpm. Les plataformes d'accionament harmònic limiten a 150-200 rpm. Les plataformes d'engranatges planetaris manegen 200-300 rpm. Les plataformes d'engranatges de cuc funcionen més lentament, normalment entre 50 i 100 rpm. Els indexadors de lleves funcionen a 100-300 rpm depenent de la mida. Trieu el tipus de transmissió en funció del vostre requisit de velocitat.
2. El funcionament a llarg termini-alta-velocitat té un impacte significatiu en el desgast de les plataformes giratòries?
Sí, l'alta velocitat augmenta la fricció i la calor. Això accelera el desgast del coixinet i del segell. El lubricant es degrada més ràpidament i requereix canvis més freqüents. Les pistes de rodets poden desenvolupar picats per fatiga. El funcionament a-alta-velocitat a llarg termini redueix la vida útil de manera significativa. Utilitzeu una lubricació adequada i considereu la reducció de la càrrega per a un ús continu-a alta velocitat.
3. Com triar el mètode de lubricació adequat en funció de la velocitat de funcionament?
La baixa velocitat (per sota de 50 rpm) utilitza lubricació amb greix. La velocitat mitjana (50-200 rpm) utilitza esquitxades d'oli o bany d'oli. L'alta velocitat (per sobre de 200 rpm) requereix circulació forçada o boira d'oli. El greix funciona per a servei intermitent. L'oli proporciona un millor refredament a velocitats més altes. Seguiu sempre la taula de lubricació-de velocitat del fabricant.
4. La plataforma giratòria buida experimentarà gateig durant el funcionament a baixa-velocitat?
Sí, el rastreig es pot produir per sota de 5-10 rpm amb una gran fricció o una mala regulació del servo. L'adhesió provoca un moviment desigual. Utilitzeu un codificador d'alta-resolució i coixinets de baixa-fricció. Apliqueu la precàrrega adequada i trieu un servoaccionament amb algorismes de control avançats. Una bona lubricació també redueix el rastreig.
5. Quina és la correlació entre la velocitat de rotació i la precisió de posicionament?
La velocitat més alta redueix generalment la precisió de posicionament. Els efectes dinàmics com la superació d'inèrcia i el temps d'assentament augmenten l'error. A baixa velocitat, la precisió millora perquè podeu desaccelerar sense problemes. Les aturades a gran-velocitat requereixen rampes de desacceleració més llargues per evitar el sobrepassar. Per obtenir la millor precisió, opereu a velocitats moderades i feu servir el control de llaç-tancat.
Etiquetes populars: etapa de posicionament rotatiu, fabricants, proveïdors, fàbrica d'etapa de posicionament rotatiu de la Xina


