
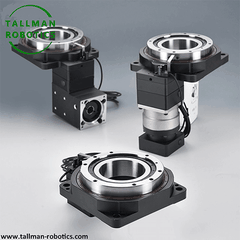


Què és la taula rotativa de buit?
Una taula giratòria de forat buit és una plataforma de posicionament rotativa de precisió construïda al voltant d'un forat central passant-que recorre el seu eix de rotació, permetent que el cablejat, les línies pneumàtiques o de buit i el maquinari d'accessoris passin directament pel centre de la taula en lloc d'envoltar-lo. Aquesta construcció elimina la necessitat d'anells lliscants o unions rotatives en moltes configuracions, reduint el desgast del cable i simplificant la disposició de la màquina.
Estructura
La taula combina un motor de parell d'accionament reductor-normalment de sinc, planetari, cicloïdal,-o d'accionament directe- amb una taula de treball rígida recolzada en rodets-creuals, de quatre-punts de contacte o coixinets giratoris capaços de suportar càrregues combinades radials, axials i moments. El forat passa de manera concèntrica per l'etapa d'accionament, el coixinet i la taula de treball, mantenint el pas-a través dels serveis públics allunyats de l'estructura giratòria. Normalment s'instal·la un codificador rotatiu per a la retroalimentació angular-tancada, i la carcassa està mecanitzada per mantenir unes toleràncies de desnivell ajustades.
Consideracions de selecció
Els factors clau inclouen el diàmetre del forat (mida amb marge per a totes les línies encaminades), la capacitat de càrrega (radial, axial, moment), la precisió de posicionament i la repetibilitat, la rigidesa torsional, el joc, la velocitat de rotació màxima i si es requereix una rotació contínua o indexada. Com que el forat obert elimina material estructural en comparació amb un eix sòlid, les especificacions de càrrega i rigidesa s'han de comprovar de prop amb les forces d'aplicació reals en lloc d'assumir-les a partir d'una taula d'eix-sòlid de mida similar.
Aplicacions
Les taules rotatives de forat buit s'utilitzen en conjunts d'articulacions robòtiques, configuracions de 4t/5è -eix CNC, equips de manipulació d'electrònica i semiconductors, accessoris d'inspecció/metrologia i estacions de muntatge automatitzats on cal passar-cables nets o accessoris juntament amb un posicionament rotatiu precís.
Consideracions d'instal·lació
La superfície de muntatge ha de ser plana, rígida i anivellada adequadament per evitar la distorsió o la desviació de la precàrrega del coixinet. Els cables i les línies encaminades s'han d'assegurar amb alleujament de la tensió per evitar el desgast de la flexió repetida durant la rotació. Els instal·ladors han de confirmar la capacitat de càrrega amb la càrrega útil real muntada, verificar que el joc i la repetibilitat compleixen les especificacions i comprovar la lubricació abans de posar la taula en servei.
Aquí, en aquesta pàgina, presentem breument les categories de les nostres taules rotatives buides de la següent manera:
També podeu consultar altres pàgines per a models o tipus especials:
Podeu veure més projectes o visitar la nostra galeria de vídeos de Youtube:https://www.youtube.com/@tallmanrobotics
|
Taules giratòries d'obertura gran |
Plataformes rotatives buides d'engranatge hipoide |
Taules giratòries buides de rodets CAM |
Taules rotatives buides de gran resistència |
Taules rotatives buides d'engranatge de cuc de doble plom |
|
|
|
|
|
|


Preguntes freqüents:
1. La velocitat de resposta de la plataforma giratòria buida està relacionada amb el tipus de motor?
Sí. Els servomotors proporcionen la resposta més ràpida a causa de l'alta relació de parell-a-inèrcia. Els motors pas a pas responen més lentament i corren el risc de perdre passos. Els motors d'inducció tenen una resposta lenta. Els motors de parell d'accionament directe ofereixen una resposta excel·lent amb un control precís. Trieu un servomotor per a aplicacions dinàmiques que requereixen arrencades i parades ràpides.
2. Quin impacte té la parada d'inici-alta velocitat en el mecanisme de transmissió?
La-parada-de gran velocitat provoca un impacte important. Genera càrregues de xoc que acceleren el desgast dels coixinets i dels engranatges. Els cicles repetits creen esquerdes per fatiga, augmenten el joc i poden danyar els perfils de les lleves. El mecanisme de transmissió perd precisió amb el temps. Utilitzeu rampes d'acceleració d'arrencada suau-i reduïu la inèrcia de càrrega per minimitzar aquest dany.
3. Com calcular la velocitat màxima permesa d'una plataforma giratòria buida?
Utilitzeu aquesta fórmula: velocitat màxima (rpm)=(velocitat perifèrica segura dels rodets del coixinet × 1000) / (π × diàmetre de pas del coixinet en mm). La velocitat perifèrica segura normalment oscil·la entre 500 i 1500 m/min per als coixinets de rodets creuats. Comproveu també el límit de velocitat de l'eix d'entrada del fabricant. Redueix la velocitat per càrregues pesades o mala lubricació.
4. Quina és la precisió de la regulació de velocitat?
Els sistemes de-bucle obert aconsegueixen una regulació de velocitat de ±0,1% a ±1%. Les servoaccionaments-de bucle tancat amb retroalimentació del codificador arriben a un ±0,01% o millor. Els factors que afecten la precisió inclouen la variació de càrrega, la qualitat del motor i l'algoritme de control. Per a la majoria de tasques d'automatització, n'hi ha prou amb ±0,5%. Les aplicacions d'alta-precisió requereixen un control-de bucle tancat.
5. Quins són els requisits de velocitat per a plataformes giratòries buides en diferents indústries?
Equips semiconductors: 200–500 rpm amb alta precisió. Maquinària d'embalatge: velocitat moderada de 100 a 300 rpm. Robòtica: 50–200 rpm per a un moviment suau. Maquinària pesada: 10-100 rpm amb parell elevat. Dispositius mèdics: 50-150 rpm que requereixen poc soroll i un funcionament suau. Adapteu sempre la velocitat a les vostres necessitats específiques de l'aplicació.
Etiquetes populars: Taula rotativa de forat buit, fabricants de taules giratòries de forat buit de la Xina, proveïdors, fàbrica


